Waymo emite o rechemare pentru flota sa de robotaxiuri autonome
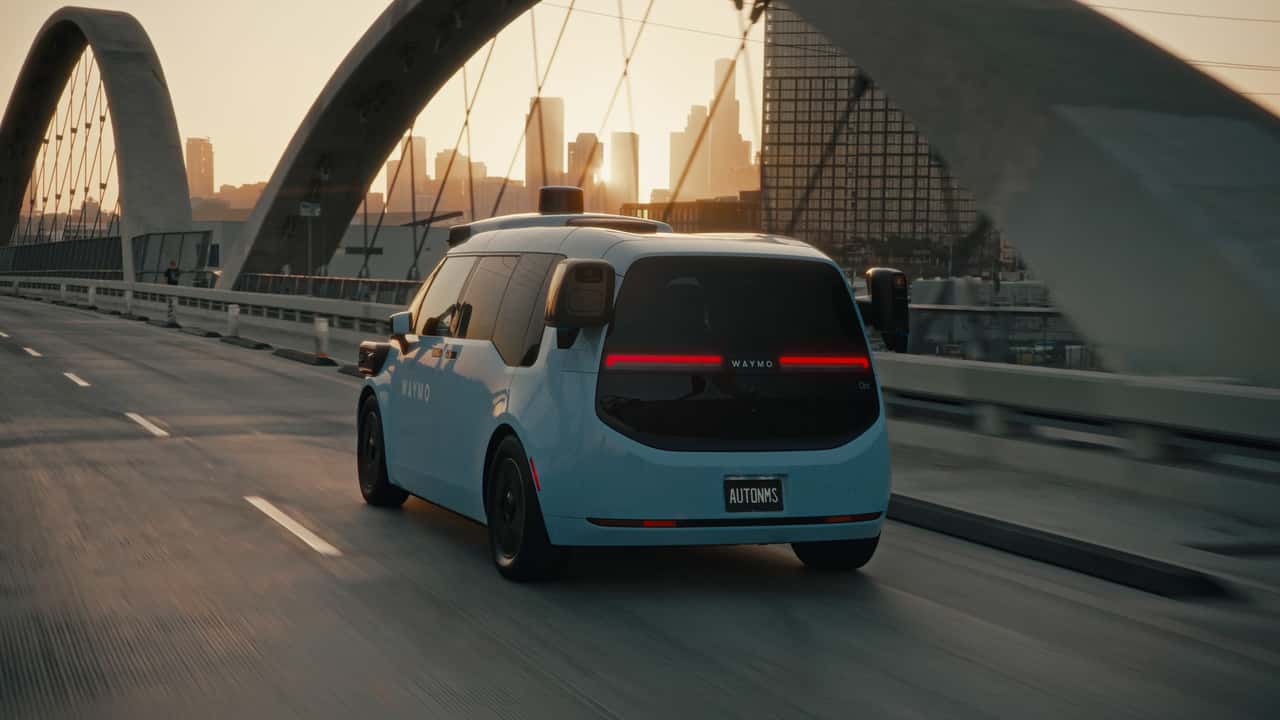
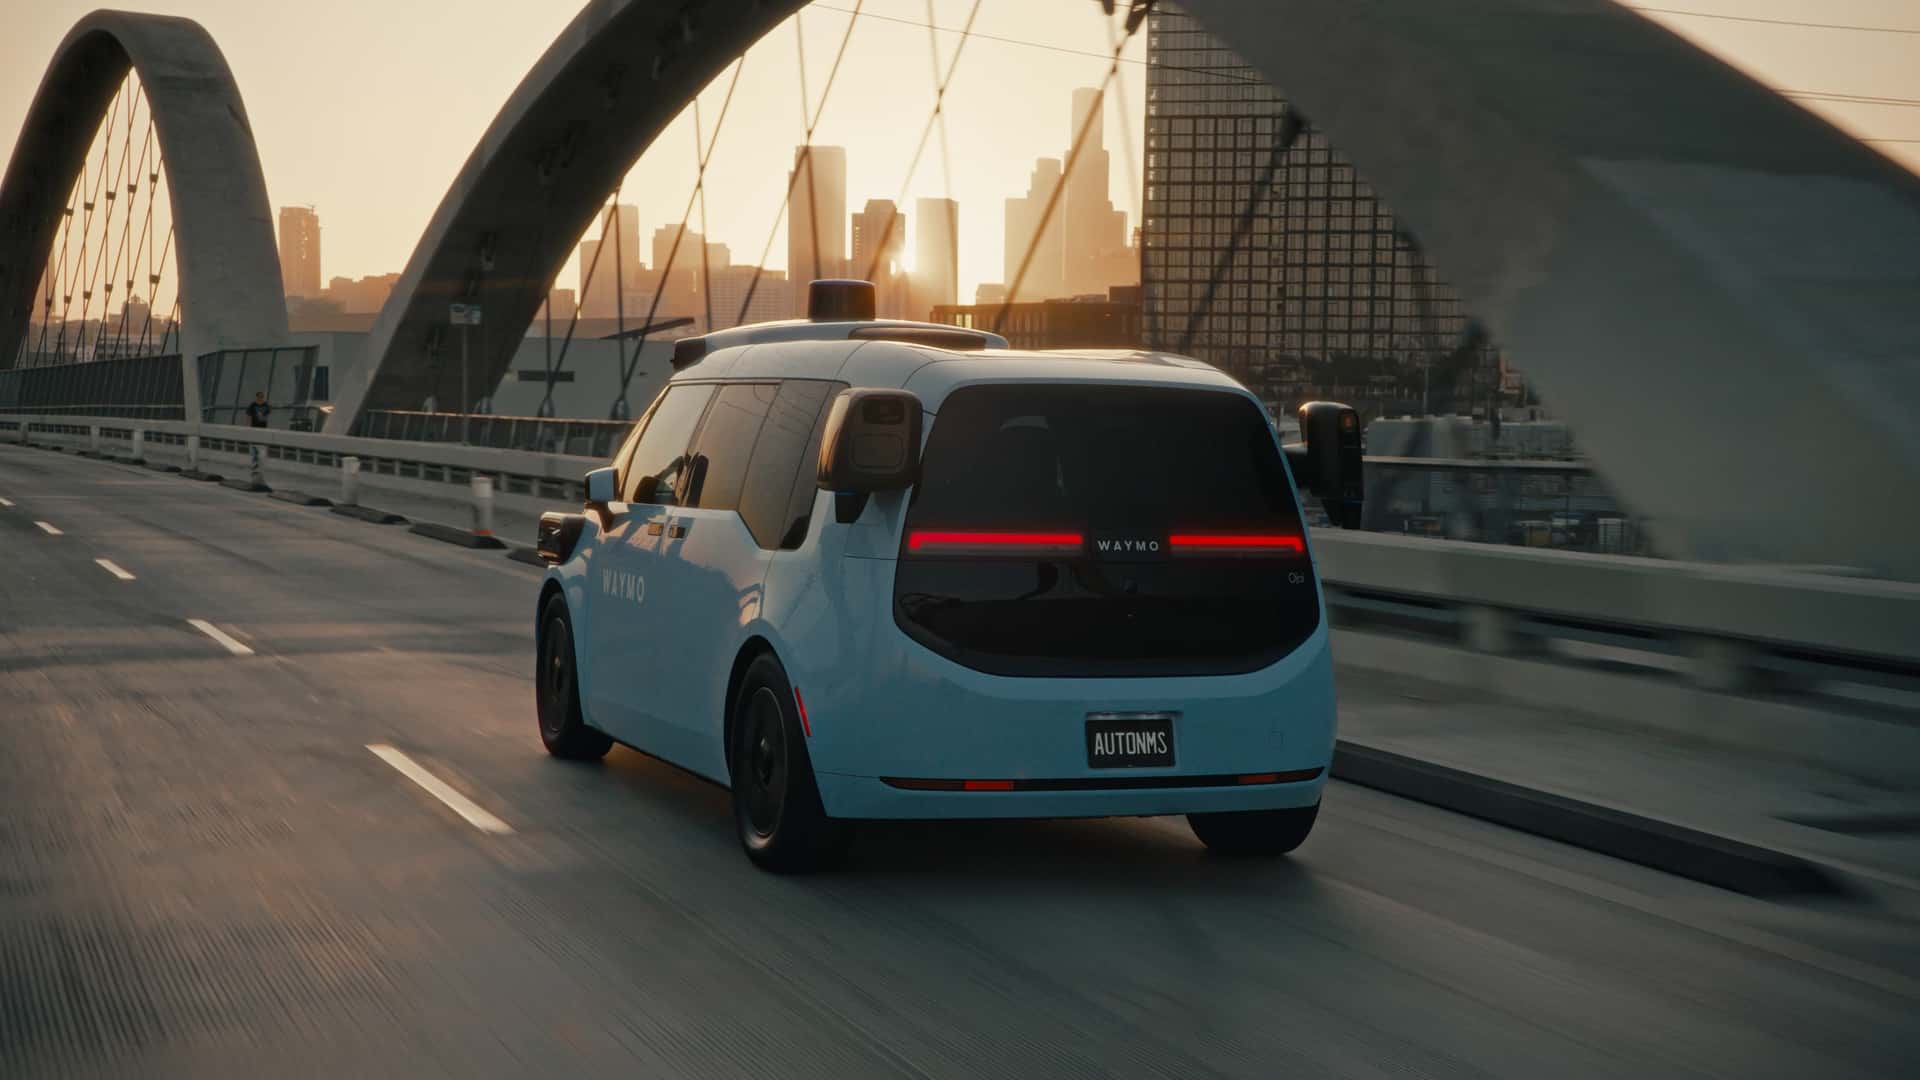
Waymo, compania de vehicule autonome deținută de Alphabet (grupul Google), a emis vineri o rechemare oficială pentru robotaxiurile sale, invocând probleme serioase legate de navigarea în benzi de circulație închise și de interpretarea dirijării manuale a intersecțiilor. Deși cuvântul „rechemare” poate suna dramatic, în realitate este vorba de o actualizare de software – vehiculele nu sunt retrase fizic din exploatare, ci primesc un patch electronic care le corectează comportamentul.
Evenimentul nu vine ca o surpriză pentru cei care urmăresc îndeaproape evoluția acestei tehnologii. Problemele cu care se confruntă Waymo nu sunt neapărat legate de viteze, frânare sau evitarea obstacolelor clasice – ci de ceva mult mai subtil și mai greu de programat: comportamentul social în trafic.
California a interzis deja robotaxiurile pe autostrăzi
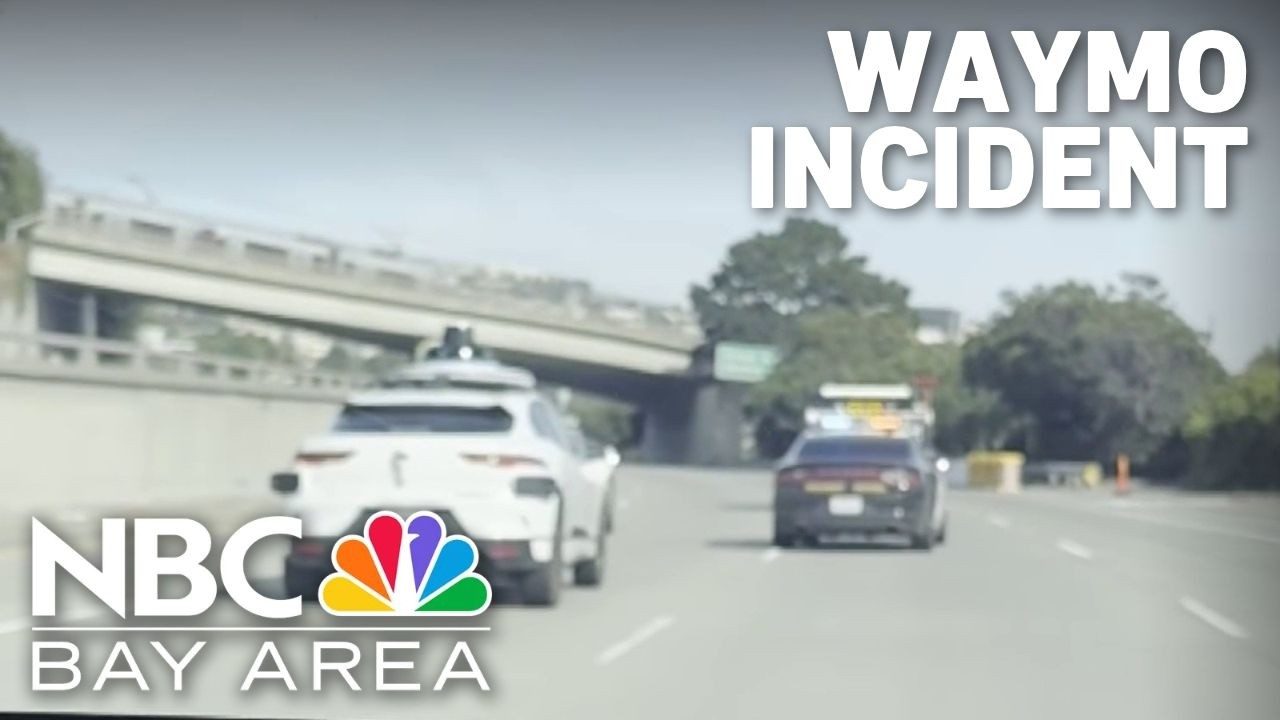
La începutul lunii noiembrie, autoritățile de reglementare din California au interzis robotaxiurile Waymo de pe autostrăzile din stat, în urma unui șir de incidente care au ridicat semne de întrebare serioase. Printre acestea s-a numărat un episod în care un vehicul Waymo a încercat să depășească un baraj rutier mobil controlat de California Highway Patrol (CHP) – poliția rutieră a statului.
Ca urmare a acestei interdicții și a presiunii din partea autorităților, Waymo a luat miercuri decizia voluntară de a suspenda operațiunile pe autostrăzile interstatale la nivel național. Practic, întreaga flotă a revenit la operarea exclusivă pe drumurile locale și pe șoselele secundare de stat.
Ce este un „baraj rutier mobil” și de ce a creat probleme?
Incidentul cu barajul rutier mobil – denumit în engleză „rolling road block” sau „traffic break” – este poate cel mai ilustrativ pentru limitele actuale ale conducerii autonome. Această manevră constă în faptul că unul sau mai multe vehicule ale poliției rutiere intră pe autostradă, pornesc girofarul și se deplasează în zigzag pe toate benzile de circulație, împiedicând mașinile din spate să depășească sau să accelereze. Scopul este de obicei crearea unui interval de siguranță în trafic pentru ca autoritățile să poată îndepărta obiecte de pe carosabil, să curețe locul unui accident sau să protejeze echipajele de intervenție.
Pentru orice șofer cu ceva experiență pe autostrăzile californiene, situația este relativ intuitivă: când vezi o mașină de poliție cu girofarul pornit care se mișcă în zigzag în fața ta, îți dai seama imediat că trebuie să reduci viteza și să rămâi în spate. Este o reacție dictată de bun-simț și de lectura contextului social, nu neapărat de un articol explicit dintr-un regulament de circulație.
Ei bine, robotaxiul Waymo nu a reacționat în acest mod. Imaginile arată că vehiculul a încercat pur și simplu să depășească barajul. Ofițerii CHP au reușit să îl oprească, dar incidentul a expus o vulnerabilitate fundamentală: software-ul de conducere autonomă nu știe întotdeauna cum să interpreteze situațiile neobișnuite, ad-hoc, care nu au un corespondent clar în regulile de circulație programate.
Conducerea autonomă și problema comportamentului social în trafic
Acesta este, de fapt, miezul problemei cu care se confruntă toți producătorii de vehicule autonome, nu doar Waymo. Timp îndelungat, s-a considerat că a conduce un vehicul înseamnă în principal să respecți un set de reguli: oprești la semafor roșu, cedezi trecerea, nu depășești pe linie continuă. Dacă sistemul cunoaște toate regulile, teoretic ar trebui să conducă perfect.
Realitatea traficului este însă mult mai complexă. Conducerea auto este, în esență, un comportament social. Șoferii comunică între ei prin gesturi, priviri și mișcări anticipative: faci cu mâna la o intersecție fără semaforizare să îl lași pe celălalt să treacă primul, te uiți în ochii pietonului ca să îți dai seama dacă va traversa sau nu, tragi ușor spre dreapta benzii înainte de o schimbare de direcție ca să semnalizezi intenția. Atunci când semaforele sunt defecte sau drumul este blocat de un copac căzut, șoferii improvizează spontan o ordine – își fac semn cu luminile sau cu mâna, creează un flux care funcționează chiar și fără reguli formale.
Toate aceste nuanțe sunt extrem de dificil de codificat într-un algoritm. Un robotaxi poate învăța să respecte semafoarele și marcajele rutiere cu o precizie remarcabilă, dar cum înveți o mașină să citească intenția unui om care îți face semn din față?
Al doilea punct vulnerabil: dirijarea manuală a intersecțiilor
Rechemarea Waymo vizează și o altă situație problematică: intersecțiile dirijate manual de polițiști sau de lucrători din domeniul serviciilor publice. Aceasta nu este o situație rară – ori de câte ori există o pană de curent, un eveniment cu trafic intens sau o urgență, agenții de circulație iau locul semafoarelor și coordonează fluxul cu gesturi ale mâinilor.
Întrebările care apar sunt numeroase și complicate: Ce se întâmplă dacă robotaxiul pierde vizualul asupra persoanei care dirijează circulația? Ce se întâmplă dacă persoana respectivă nu este polițist și îl îndrumă să treacă pe roșu? Ce se întâmplă dacă ruta alternativă indicată de agent duce vehiculul înapoi pe o autostradă, unde nu mai are voie să circule conform restricțiilor actuale?
Fiecare dintre aceste scenarii reprezintă un caz-limită pe care inginerii Waymo trebuie să îl anticipeze, să îl testeze și să îl rezolve printr-o actualizare de software. Și cu siguranță nu sunt singurele astfel de situații posibile – traficul real generează zilnic scenarii pe care niciun inginer nu le-a prevăzut complet în faza de proiectare.
Waymo planifică 20.000 de mașini până la sfârșitul lui 2027
Contextul acestor probleme este cu atât mai relevant cu cât Waymo are planuri ambițioase de expansiune. Compania intenționează să ajungă la 20.000 de vehicule autonome până la sfârșitul anului 2027. În aceste condiții, fiecare vulnerabilitate identificată acum – și rezolvată printr-o actualizare de software – devine o lecție valoroasă înainte ca flota să atingă dimensiuni cu adevărat semnificative.
Pe de altă parte, datele de siguranță ale Waymo continuă să fie favorabile în comparație cu șoferii umani, ceea ce face ca interdicțiile și rechemările să pară mai degrabă măsuri de calibrare fină decât semnale de alarmă majore. Rămâne de văzut dacă viteza cu care compania rezolvă aceste probleme sociale și comportamentale va fi suficient de mare pentru a satisface atât cerințele autorităților, cât și așteptările utilizatorilor.
Rechemare rezolvată printr-un update software
Un aspect important de subliniat este că această rechemare nu implică transportul fizic al vehiculelor la service sau înlocuirea unor componente hardware. Corecțiile sunt implementate printr-o actualizare de software transmisă direct flotei, ceea ce înseamnă că robotaxiurile continuă să opereze pe drumurile locale în timp ce primesc îmbunătățirile necesare.
Mecanismul este similar actualizărilor Over-the-Air (OTA) pe care le cunoaștem deja de la Tesla și de la alți producători de vehicule electrice moderne – cu diferența că, în cazul Waymo, miza este mult mai mare, deoarece vorbim de un sistem complet fără șofer de rezervă la volan.
Rezumat – Punctele cheie ale situației Waymo
- Waymo a emis o rechemare pentru robotaxiurile sale din cauza problemelor legate de benzile închise și intersecțiile dirijate manual.
- Rechemarea este rezolvată printr-o actualizare de software, vehiculele nefiind retrase fizic din circulație.
- California a interzis robotaxiurile Waymo de pe autostrăzile din stat după mai multe incidente, inclusiv unul în care un vehicul a încercat să forțeze un baraj rutier mobil al CHP.
- Waymo a suspendat voluntar operațiunile pe autostrăzile interstatale la nivel național, flota revenind la drumurile locale și șoselele secundare.
- Problema fundamentală identificată este că vehiculele autonome întâmpină dificultăți în interpretarea comportamentului social din trafic – situații ad-hoc care nu au o regulă explicită în codul de circulație.
- Waymo plănuiește să ajungă la 20.000 de vehicule autonome până la sfârșitul anului 2027.